Előfizetés
 Fiók


Jelenben a jövő
A modern, szoftver vezérelt gépjármű (SDV) egyre kevésbé tekinthető pusztán mechanikus terméknek. Szenzorok, irányítóegységek, nagy számítási kapacitású központi egységek és online adatkapcsolatok együttese mint mechatronikus, kiberfizikai rendszer működik benne. Ezzel megteremtődik annak lehetősége, hogy a szerviz ne csak a már bekövetkezett hibára reagáljon, hanem előre jelezze a karbantartási igényt, illetve indokolt esetben kezdeményezze a javítást.
1. A reaktív javítástól az előre jelző szervizig
A gépjárművek karbantartásának alapja hosszú időn keresztül két logika volt: a rögzített idő- vagy futásteljesítmény-intervallumhoz kötött karbantartás, illetve a már érzékelhető, megjelent hiba utáni javítás. Mindkét megközelítés szükségszerű kompromisszum. A fix intervallum egyszerűen tervezhető, de nem veszi kellően figyelembe a tényleges használatot. A meghibásodás utáni beavatkozás pedig gyakran későn történik, ezért másodlagos következmény kárral, megnövekedett garanciális költségekkel és mobilitás vesztéssel járhat.
A prediktív karbantartás ezzel szemben a komponens vagy rendszer állapotából indul ki. A cél annak becslése, hogy mikor válik szükségessé egy karbantartási művelet, illetve mennyi a még hátralévő hasznos élettartam (RuL).
A járműipari érték különösen nagy lehet ott, ahol egy romló tendencia már a hiba előtt „jóval”, „időben” mérhető. Ilyen lehet a nagyfeszültségű akkumulátor szigetelési ellenállása, a modulok egyes cellái közötti kiegyenlítetlenség (balancing) növekedése, a 12 voltos akkumulátor töltöttségi/egészségi (SoC/SoH) állapota, a fékbetét vagy a gumiabroncs kopása, a klímarendszer töltöttsége, a klímarendszer hűtőközeg mennyisége, a lengéscsillapító állapota vagy egy nagyteljesítményű akku relé kapcsolási karakterisztikája.
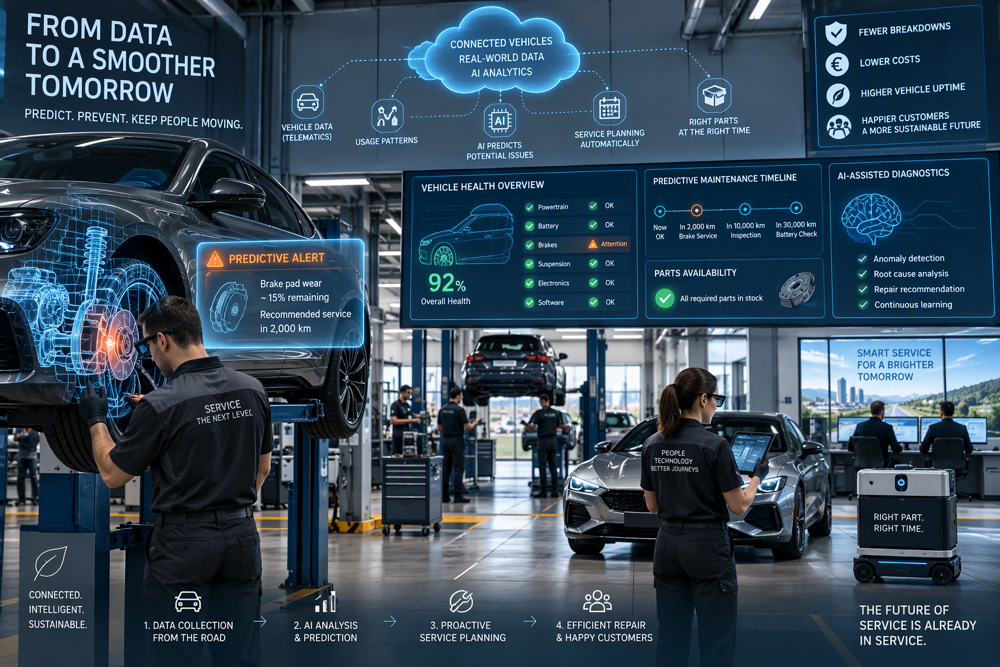
A prediktív járműkarbantartás- és javítás elve; saját MI által generált képkép, forrás: MS Copilot
2. A telemetria, mint műszaki alapinfrastruktúra
Az előrejelzéshez először megbízhatóan hozzá kell férni a jármű állapotát leíró adatokhoz. A irányítóegységek korábban elsősorban diagnosztikai hibakódokat, úgynevezett DTC-ket, valamint a hiba körülményeit jellemző freeze-frame adatokat tároltak. A modern elektromos-elektronikai architektúrában azonban sokkal több időfüggő jel (idősor) áll rendelkezésre: feszültség, áramerősség, hőmérséklet, nyomás stb.
A kommunikációs lánc tipikusan a szenzortól és a helyi irányítóegységtől indul, majd a jármű gateway-én, online connectivity unitján vagy nagy számítási teljesítményű központi egységén keresztül jut el a mobilhálózaton keresztül a gyártói backendhez. A 4G és 5G kapcsolat nem csupán nagyobb adatsebességet jelent. Lehetővé teszi az esemény vezérelt adatküldést, a távoli diagnosztikát, a flotta szintű összehasonlítást és a modellfrissítést is (OTA).
Az adattárolás két alapmodellje a járműben történő helyi feldolgozás, illetve a backend- vagy felhőalapú tárolás. A helyi megoldás adatkapcsolat nélkül is működhet és csökkentheti a nyers adatok továbbítását, de korlátozott tár helyét, összetettebb szoftverfrissítést és gyengébb központi visszacsatolást jelent. A backend nagyobb számítási kapacitást, flottaszintű tanulást és egyszerűbb algoritmusfrissítést kínál, ugyanakkor hálózati, kiberbiztonsági, adatvédelmi és üzemeltetési költség béli követelményeket támaszt.
A jövőben valószínűleg egy hibrid megoldás fog elterjedni, ahol az előre jelző modell a jármű irányítóegységeiben van elhelyezve, és csak észlelt anomália esetén küld információkat a gyártó, használó és szerviz irányába. Ennek előnye az adatvédelmi szabályozásnak (GDPR) való jobb megfelelősség és az alacsonyabb adatmennyiség-transzfer, a mi az üzemeltetési költségeket csökkenti. A hátránya, hogy szoftverfrissítések esetén, amennyiben adott jelek, és főleg azok OBD-határértékei megváltoznak, OTA úton magát a prediktív modellt is frissíteni kell.
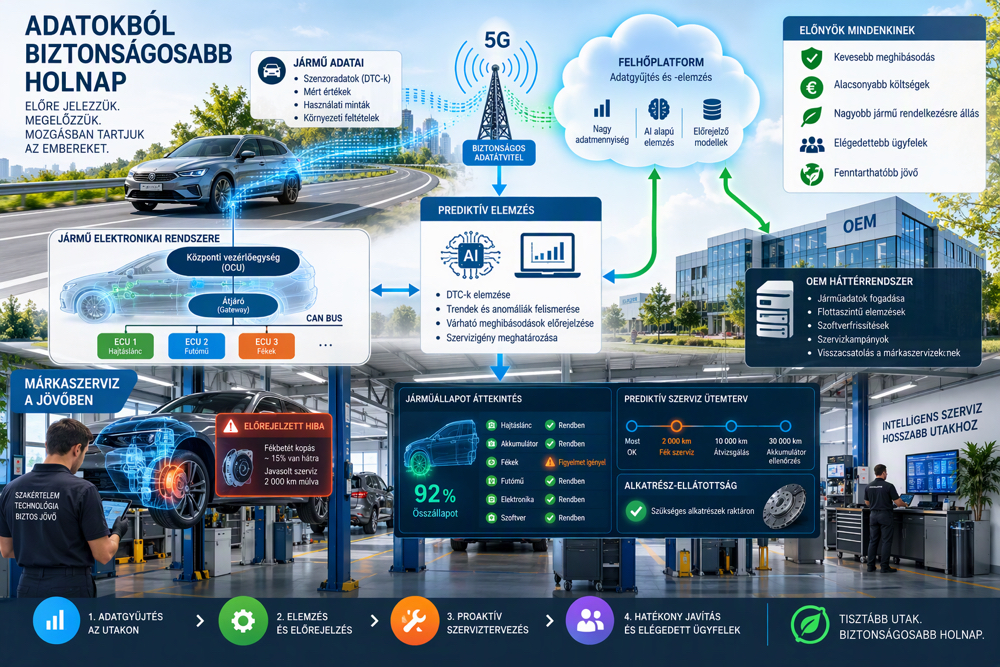
A jármű és az infrastruktúra közötti kommunikáció elve; saját MI által generált képkép, forrás: MS Copilot
3. Az adatból előrejelzés: modellek és mérnöki logika
A prediktív rendszer nem feltétlenül azonos egy bonyolult mesterséges intelligencia modellel. Sok esetben egy jól megválasztott fizikai jellemző és annak időbeli gradiense robusztusabb, könnyebben validálható és jobban magyarázható eredményt ad. Ilyen például a nagyfeszültségi rendszer szigetelési ellenállás csökkenési sebességének vagy egy relé kapcsolási paraméterének, esetleg a klímarendszer hűtőközeg nyomásának követése. Ha a romlás közel lineáris, lineáris regresszióval becsülhető a küszöbérték elérésének várható időpontja.
Összetettebb, többváltozós esetekben adatosztályozó módszerek, pl.döntési fák; még bonyolultabb esetekben pedig neurális hálók alkalmazandóak. A döntési fa előnye a viszonylag egyszerű értelmezhetőség; a neurális hálók erőssége a nagy dimenziójú, nemlineáris adatok, például képek vagy akusztikai spektrumok feldolgozása. Egy digitális iker a fizikai rendszer és a mért adatok kombinációjával teszi lehetővé az állapot és a várható kopás szimulációját.
Egy fékbetét-kopásmodell például nem csak közvetlen kopásérzékelőre támaszkodhat. Felhasználhatja a fékezések számát és időtartamát, a sebességcsökkenést, a jármű tömegére és útvonalára vonatkozó adatokat, valamint a környezeti feltételeket. A lassulási profilból és a becsült fékenergiából fokozatosan pontosítható a kopásmodell. A modellnek azonban kezelnie kell a rekuperációt is, hiszen elektromos járműben az üzemi fék terhelése jelentősen eltérhet a hagyományos hajtású járműétől.
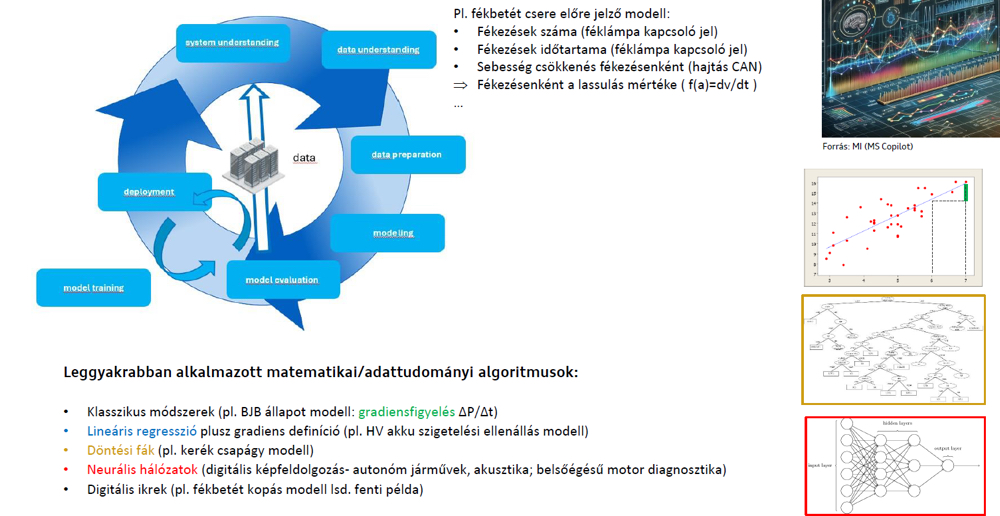
Példa különböző alkalmazási esetekre, más-más matematikai modellekkel
4. Miért az adatminőség a legfontosabb korlát?
Az előrejelzés pontosságát alapvetően a jel információtartalma határozza meg. Egy kizárólag kétállapotú (diszkrét) szintkapcsoló pl. azt jelzi, hogy a folyadékszint átlépett egy határt, de a határ felé tartó lassú tendenciáról nem ad információt. Egy folytonos jellegű szenzor ezzel szemben idősort szolgáltat; ennek adatainak meredekségéből, szórásából és üzemi körülményekhez kötött változásából előrejelzés készíthető.
A megfelelő jel önmagában még nem elegendő. Ismerni kell a mintavételi gyakoriságot, a mérési bizonytalanságot, az esetleges jelkimaradást, a szenzoröregedést, a szoftververziót és a jármű üzemi állapotát. Ugyanaz a hőmérséklet- vagy feszültségérték más jelentést hordozhat hidegindításkor, töltés közben vagy tartós autópálya-terhelésnél. A kontextus nélküli adat ezért könnyen téves riasztáshoz vezet.
5. Adatvédelmi jog, felelősség és ügyfélbizalom
A hálózatba kapcsolt járműben keletkező adatok használata nem kizárólag műszaki kérdés. A személyhez köthető használati, hely- és járműállapot-adatok kezelése jogalapot, átlátható tájékoztatást, célhoz kötöttséget, adatlokációs és megőrzési szabályokat, valamint megfelelő hozzáférés-védelmet igényel. Az európai szabályozási környezetben a GDPR mellett az adatmegosztást és digitális szolgáltatásokat érintő uniós jogszabályok, továbbá a mesterséges intelligenciára, kiber védelemre, termékfelelősségre vonatkozó követelmények is alakítják a megoldás tervezését.
A hozzájárulás hiánya vagy visszavonása megszakíthatja az adatláncot, ezért a prediktív szolgáltatás üzleti modellje csak akkor életképes, ha az ügyfél számára érzékelhető előnyt ad. Ilyen előny lehet a váratlan leállás csökkenése, a mobilitás fenntartása, a szervizlátogatás tervezhetősége, a javítási idő rövidülése, az alkatrész előzetes biztosítása vagy a maradványérték jobb dokumentálhatósága. A kommunikációnak világosan el kell választania a biztonsági, garanciális, kényelmi és marketingcélú adatfelhasználást.
Felelősségi szempontból is új helyzet keletkezik. Ha a gyártó előrejelzést ad, felmerül, milyen bizonyossági szinten kell figyelmeztetnie, ki értékeli a jelzést, mennyi idő áll rendelkezésre a beavatkozásra, és hogyan dokumentálható a döntés. A modell verziója, a bemeneti adatok minősége, a riasztási küszöb és az emberi felülvizsgálat ezért a műszaki biztonság mellett jogi bizonyíthatósági kérdés is.
6. Bevezetési modell a gyakorlatban
Egy járműipari prediktív megoldás célszerűen nem a teljes járműre kiterjedő mesterségesintelligencia-programként indul, hanem jól körül határolt felhasználási esettel. Első lépésként olyan hibajelenséget érdemes választani, amelynek jelentős ügyfél- vagy garanciális hatása van, előjele mérhető, és a beavatkozás egyértelmű. Második lépés a jelút és az adatminőség bizonyítása; harmadik a modell visszamenőleges és flottaszintű validálása; negyedik a szervizfolyamat és az ügyfélkommunikáció pilotja.
| Lépés | Gyakorlati tartalom |
|---|---|
| 1. Alkalmazási eset | Gyakori vagy költséges hiba, mérhető előjellel és meghatározható szervizakcióval. |
| 2. Adatlánc | Szenzor, irányítóegység, gateway, adatátvitel, backend, jogosultság és naplózás. |
| 3. Modell | Fizikai küszöb; regresszió, döntési fa, neurális háló vagy digitális iker stb. a probléma jellege szerint. |
| 4. Validálás | Flottán, évszakon, régión, szoftververzión és használati profilon átívelő teszt. |
| 5. Folyamat | Riasztás, emberi felülvizsgálat, ügyfélértesítés, pótalkatrész-rendelés és műhelyidőpont. |
| 6. Visszacsatolás | A kiszerelt alkatrész és a javítás eredménye visszakerül a tanító- és minőségbiztosítási körbe. |
A pilot sikerét nem csak az algoritmus pontossága mutatja. Mérni kell a megelőzött meghibásodásokat, a téves riasztások arányát, az átlagos előrejelzési időt, a szervizátfutást, az ügyfél elfogadását, a garanciális költséget és a javítás elsőre sikeres lezárását. Az ipari bevezetéshez modellmonitoring is szükséges, mert a járműszoftver, a beszállítói alkatrész vagy a használati profil változása modellromlást okozhat.
7. Következtetések
- A prediktív szerviz műszaki alapja a folyamatos és értelmezhető állapotjel. A diszkrét hibakód vagy jel önmagában többnyire nem elegendő a romlási folyamat előrejelzéséhez.
- A megbízható megoldás teljes rendszere fontosabb, mint az önmagában vizsgált algoritmus. Szenzor, adatátvitel, backend, modell, döntési szabály és szervizfolyamat együtt alkot szolgáltatást.
- A jogszerű adat-hozzáférés és az ügyfélbizalom üzletkritikus feltétel. Ha az adatfolyam nem tartós vagy nem átlátható célú, a technikai rendszer kihasználatlan maradhat.
- A legjobb első alkalmazások jól mérhető, fokozatosan romló komponensekre épülnek, ahol az előrejelzéshez konkrét és gazdaságilag indokolható beavatkozás kapcsolható.
- A tömeges alkalmazás felé vezető út kulcsa a több járműgeneráción és használati környezeten át igazolt robusztusság, a téves riasztások kontrollja és a javítási eredmény zárt hurkú visszacsatolása.
- A prediktív modell pontosságánál a gyakorlatban szinte fontosabb az előrejelzési gyorsasága; a járműnek még a meghibásodás előtt szerviz időpontot és ott cserealkatrészt kell kapnia.
A jövő autószervize így nem egyszerűen digitálisabb műhely lesz. Folyamatosan tanuló, a járművet, a gyártói háttérrendszert és a szervizhálózatot összekapcsoló döntési rendszerként működik majd. A technológia akkor hoz valódi értéket, ha a korai jelzésből megfelelő időben, érthető indoklással és bizonyítható felelősségi rendben konkrét beavatkozás következik. Mivel a mai új autók meghibásodásainak nagyobb része szoftver, nem hardver hiba, a trend ennek megfelelően, még egy esetleges ügyfél oldali funkció hiba megjelenése előtti előrejelzése és szoftverfrissítés általi megelőző javítása lesz.